

Low Center
Elektromotoren
Flache Asynchronmotoren mit niedrigem Schwerpunkt
SOGA Elektromotoren mit niedrigem Schwerpunkt sind hochwertige, in Italien hergestellte Motoren, die speziell für Maschinen zur Bearbeitung von Holz, Marmor, Granit und Stein entwickelt wurden.
Erhältlich in den Baureihen MR58-MR107 mit einer Leistung von 0,75 bis 21,6 kW, sind sie in einphasigen und dreiphasigen Versionen mit verschiedenen Poloptionen (2, 4, 6) erhältlich. Diese Motoren zeichnen sich durch kompakte Abmessungen, hohe Schutzarten (IP55-IP65), Zuverlässigkeit auch unter rauen Betriebsbedingungen aus und entsprechen den europäischen Qualitätsstandards.
Die Konstruktion aus stranggepresstem Aluminium mit C45-Stahlwelle und optionalen Bremssystemen macht sie zur idealen Wahl für industrielle Ausrüstungen, die kompakte, langlebige und effiziente Lösungen erfordern.
Suche nach Modellgröße:
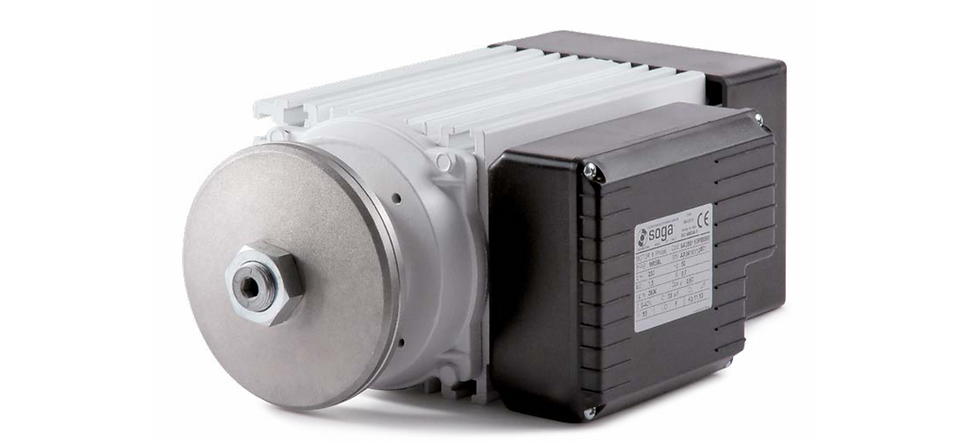

*r ist die radiale Größe des Motors.
2p- zwei Pole | 4p- vier Pole | 6p- sechs Pole
Oder im Shop nach Phase und Polen filtern:


Pₙ – Leistung (kW), n – Drehzahl (U/min), η – Wirkungsgrad (%), cos φ – Leistungsfaktor, Iₙ – Nennstrom (A), Iₛₚ/Iₙ – Anlaufstromverhältnis, Mₙ – Nenndrehmoment (Nm), Mₛₚ/Mₙ – Anlaufdrehmomentverhältnis, m – Gewicht (kg)

MR 58 Elektromotor Maßtabelle

Rechtsdrehung Standard (Linksgewinde). Linksdrehung auf Anfrage.


MR 65
Die Low-Center-Motoren der Serie MR65 sind ein- und dreiphasig erhältlich.
Auf Anfrage können sie mit einer Bremse ausgestattet werden, die die Schaufel innerhalb der Grenzen der Sicherheitsnormen abbremsen kann.
Die angegebene Leistung bezieht sich auf S6-40% Einschaltdauer für einphasig und für dreiphasig.
IP55

* nur Fußversion.
MR 65 Fuß Version Abmessungen:


MR 65 NO feet version Abmessungen:


Rechtsdrehung Standard (Linksgewinde). Linksdrehung auf Anfrage.


MR 71feet Elektromotor Abmessungen:


Rechtsdrehung Standard (Linksgewinde). Linksdrehung auf Anfrage.


MR80 Elektromotor Abmessungen:


Rechtsdrehung Standard (Linksgewinde). Linksdrehung auf Anfrage.


MR93 Elektromotor Abmessungen:

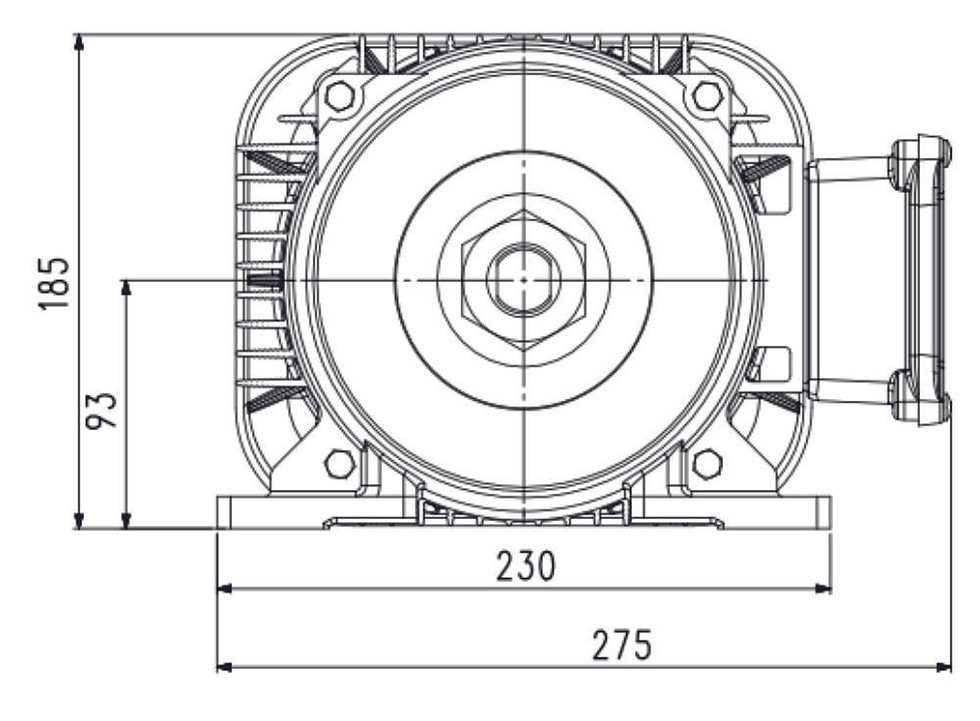
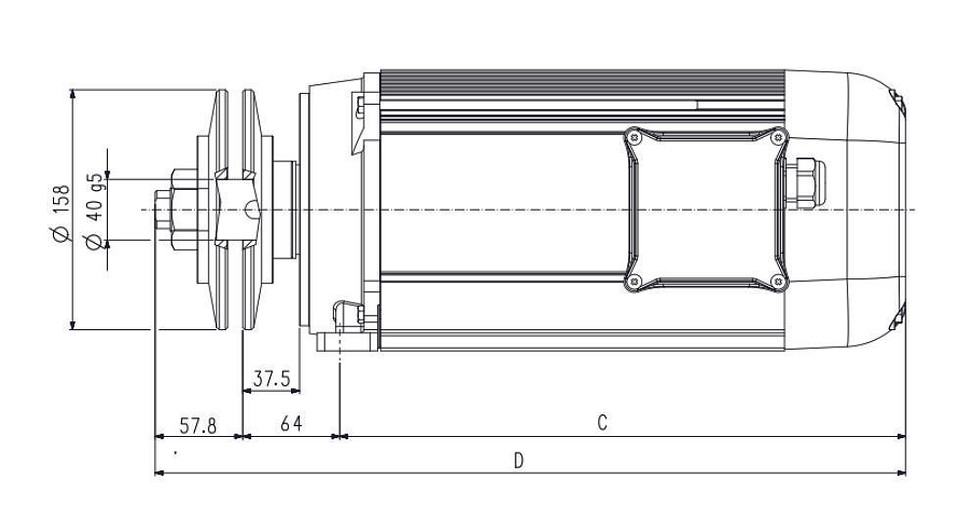
Rechtsdrehung Standard (Linksgewinde). Linksdrehung auf Anfrage.

MR 107
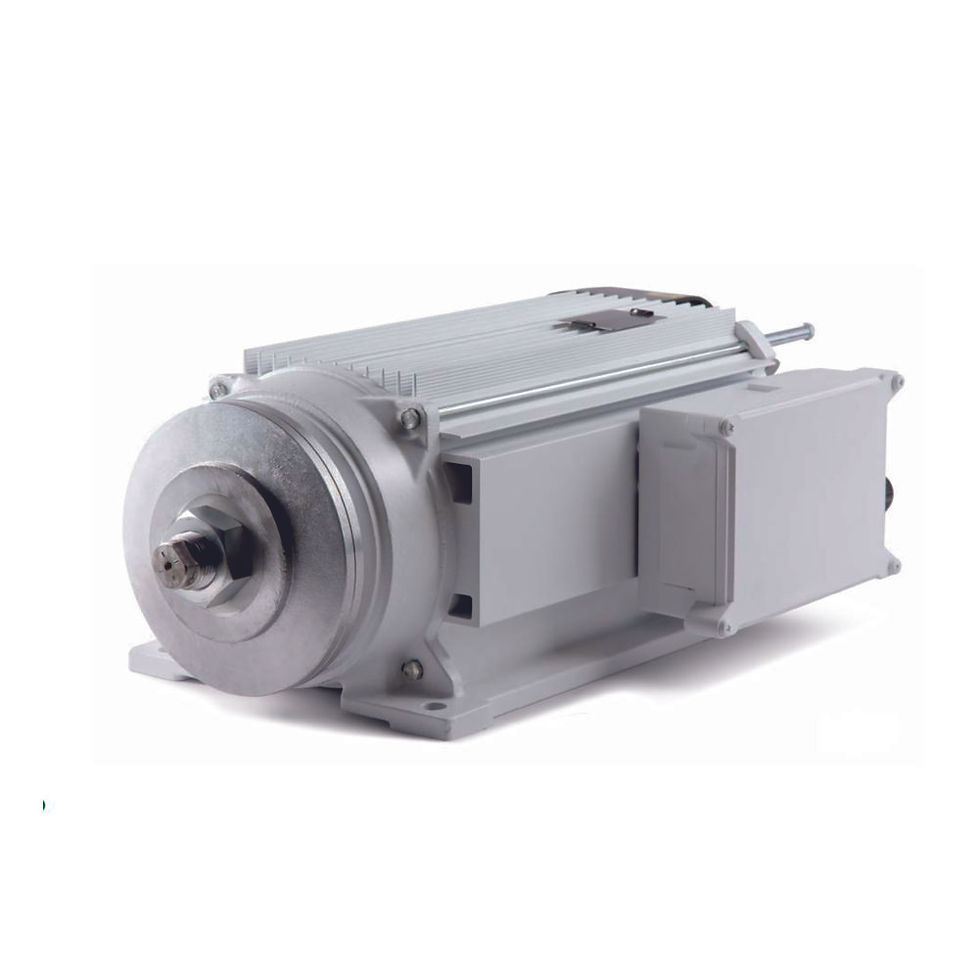
MR107 ist ein dreiphasiger Asynchronmotor mit niedrigem Schwerpunkt zur Montage an Brückenmaschinen zum Schneiden von Granit, Marmor oder Stein. Die technischen Merkmale und die Auswahl der verwendeten Materialien machen diesen Motor für Schwerlastanwendungen und -umgebungen geeignet. Tatsächlich macht die Verwendung von O-Ringen, V-Ringen, verchromtem Stahl-Labyrinth und Dichtungen zwischen Schilden und Gehäuse diesen Motor IP65, vollständig geschützt gegen Wasser und Staub. Er ist in drei Versionen erhältlich (2, 4, 6 Pole). Auf Anfrage kann er in einer Zweigeschwindigkeitsversion oder mit elektromagnetischer Bremse bei unveränderter Gesamtlänge geliefert werden.
Die angegebene Leistung bezieht sich auf den Betriebszyklus S6-60%.


MR107 Elektromotor Abmessungen:
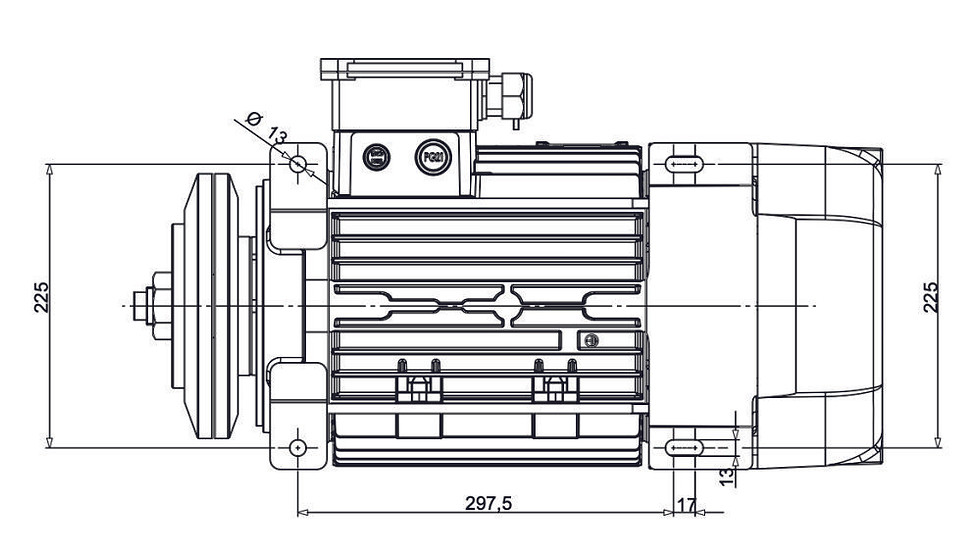


Rechtsdrehung Standard (Linksgewinde). Linksdrehung auf Anfrage.
1* O-Ring, 2* Dichtungsring, 3* Labyrinthring aus Stahl


Technische Informationen
WARNUNG
Bei Motoren mit Kupplungsflansch mit Gewindebohrungen empfehlen wir, keine zu langen Befestigungsschrauben zu verwenden, um jegliches Risiko elektrischer Gefahren zu vermeiden. Darüber hinaus müssen die nicht verwendeten Bohrungen des Flansches ordnungsgemäß verschlossen werden.
SONDERAUSFÜHRUNGEN
Auf Anfrage ist es möglich, Sonderausführungen zu realisieren: Rechts- oder Linksdrehung, Welle auf Zeichnung, Bohrungen an Schutzblech und Frontflansch, Schalter mit Kabel und Thermoschutz, PTC-Thermosensoren oder Clixon-Thermoschutzschalter, Raumheizungen, B3-Bauform usw.
ALLGEMEINE MERKMALE
-
Normen: Motoren der MR-Serie werden in Übereinstimmung mit der internationalen Norm IEC 60034-1 hergestellt. Sie entsprechen außerdem den folgenden europäischen Rechtsvorschriften: Richtlinie 2014/35/EU, Richtlinie 2014/30/EU, Richtlinie 2011/65/EU
-
Schutzart: IP55 von der Serie MR58 bis MR93; IP65 bei der Serie MR107.
-
Konstruktionsmaterialien: Strukturgehäuse aus stranggepresstem Aluminium, Käfigläufer aus Aluminium-Druckguss, Welle aus C45-Stahl, selbstschmierende zweifach abgedichtete Radial-Rillenkugellager, dimensioniert für den Schwerlastbetrieb, Lüfter aus Nylon*, hitzebeständige Lüfterabdeckungen. Lamellenhalteflansche aus Aluminium**, ausgestattet mit Befestigungsmutter.
-
Klemmkasten: Drehstrom-MR-Motoren: Klemmkasten aus verstärktem Polyamid*. Einphasige MR-Motoren: hitzebeständiger* Kasten, geeignet zur Aufnahme des Kondensators, der Klemmleiste oder eventueller Verbindungen zu externen Schaltern.
*Aluminium auf Anfrage
**Gusseisenflansche bei der Serie MR107
Hauptbetriebsarten für rotierende elektrische Maschinen (IEC-EN 60034-1)
Betriebsart S1 – Dauerbetrieb • der Motor wird bei konstanter Last für eine ausreichende T-Zeit in Betrieb genommen
damit die Maschine das thermische Gleichgewicht erreicht (siehe Abbildung 1).
Betriebsart S3 – Aussetzender periodischer Betrieb • der Motor wird in einer Folge von Tc identischen
Betriebszyklen in Betrieb genommen, wobei jeder eine Betriebszeit bei konstanter Last ∆tP und eine Ruhezeit ∆tR enthält (der Motor ist ausgeschaltet).
Der Zyklus ist zu kurz, um das thermische Gleichgewicht zu erreichen (siehe Abbildung 2). Der Anlaufstrom beeinflusst den
Temperaturanstieg nicht wesentlich.
Die Dauer der Zyklen beträgt 10 Minuten (sofern nicht anders angegeben).
Beispiel: S3 30% • während eines 10-Minuten-Zyklus wird der Motor 3 Minuten lang bei Nennleistung betrieben, während er
7 Minuten lang ausgeschaltet ist.
Betriebsart S6 – Periodischer Dauerbetrieb • der Motor wird in einer Abfolge von Tc
identischen Lastspielen in Betrieb genommen, die jeweils eine Betriebszeit bei konstanter Last ∆tp und eine Betriebszeit im Leerlauf ∆tV umfassen
(der Motor wird gespeist, aber im Leerlauf). Das Lastspiel ist zu kurz, um das thermische Gleichgewicht zu erreichen (siehe Abbildung 3). Die Dauer der
Lastspiele beträgt 10 Minuten (sofern nicht anders angegeben).
Beispiel: S6 60% • während eines 10-Minuten-Lastspiels wird der Motor 6 Minuten lang bei Nennleistung betrieben und bleibt
weiterhin gespeist, läuft aber 4 Minuten lang im Leerlauf.


P = Last
Pᵥ = Elektrische Verluste
θ = Temperatur
θₘₐₓ = Erreichte Höchsttemperatur
t = Zeit
T꜀ = Zeit eines Lastzyklus
Δtₚ = Betriebszeit bei konstanter Last
ΔtR = Zeit im Ruhezustand und spannungslos
Δtᵥ = Betriebszeit bei Leerlauf